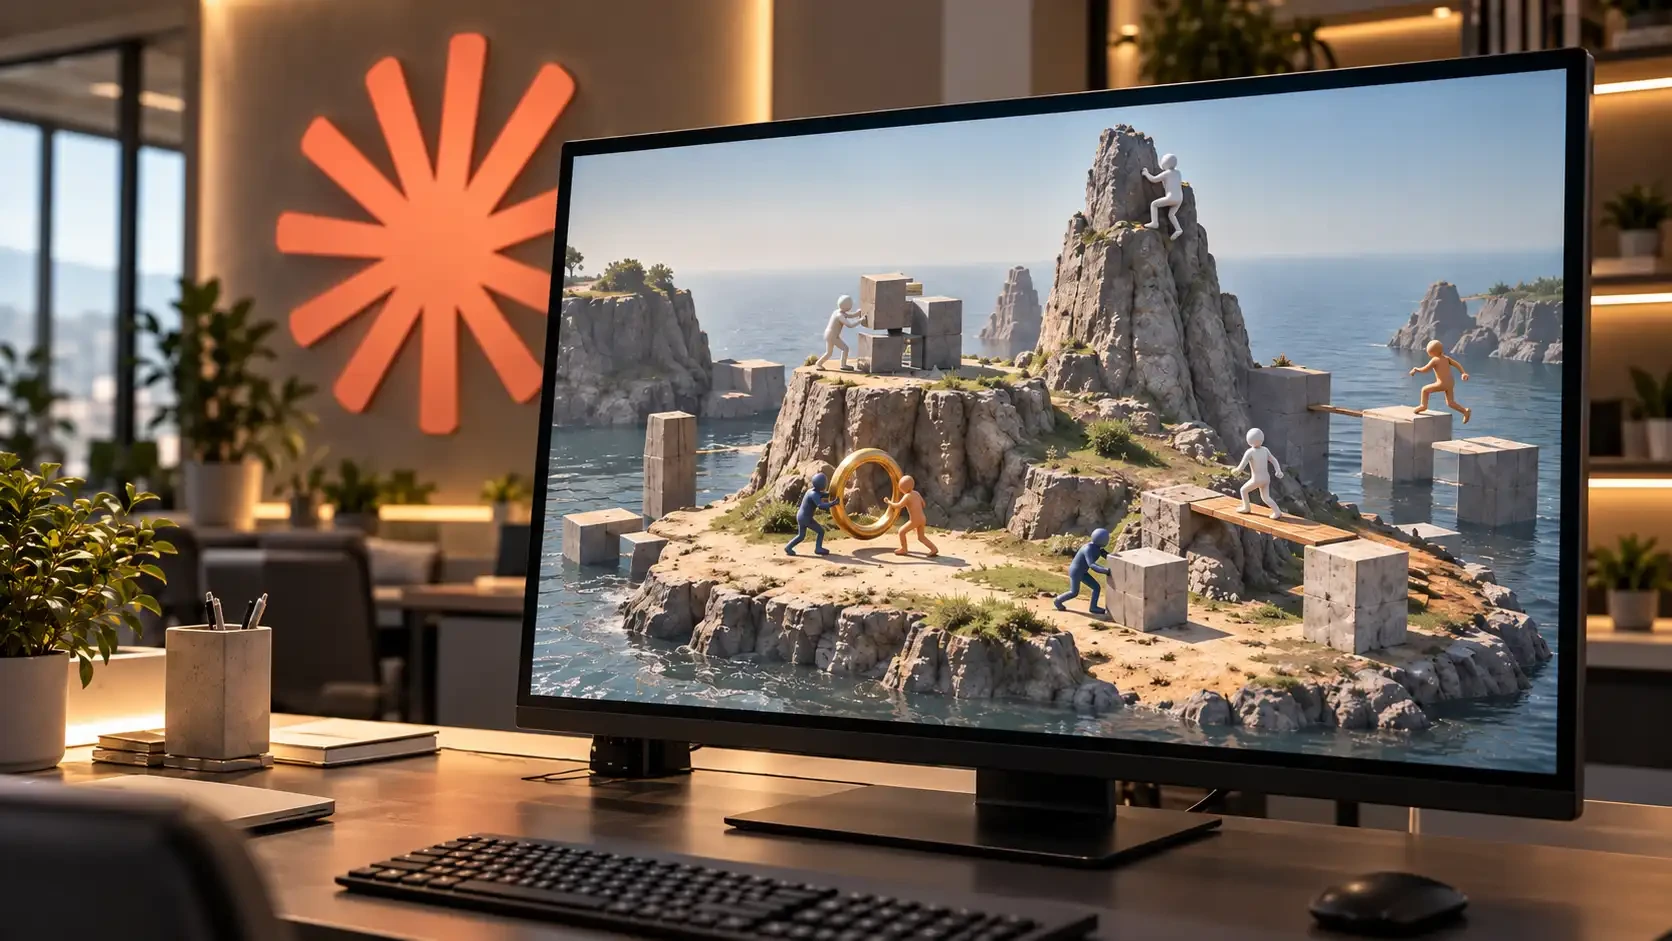
تحولت تجربة ترك وكلاء ذكاء اصطناعي داخل جزيرة افتراضية دون مهمة محددة إلى مشهد لافت، بعدما ابتكر الوكلاء أنشطة وتحديات من تلقاء أنفسهم. جاءت التجربة لاختبار سلوك الوكيل عندما يملك بيئة آمنة للاستكشاف من دون نتيجة مفروضة سلفًا. المفاجأة أن ما تعلمه الوكلاء خلال الاستكشاف ظهر لاحقًا في قدرتهم على تنفيذ مهام جديدة.
تأتي التجربة في وقت تتوسع فيه قدرات الوكلاء على تنفيذ خطوات لم يحددها المستخدم واحدة بعد الأخرى، وهو نمط ظهر عمليًا عندما قادت أداة Claude Code مهمة برمجية إلى اكتشاف برنامج تعدين خفي، ما يزيد أهمية فهم ما يكتسبه الوكيل من خبرة أثناء العمل.
وضع باحثون من معهد MIT ثلاثة عشر وكيلًا يحمل اسم Eko داخل جزيرة رقمية، واعتمد كل وكيل على نموذج Claude Opus 4.7 مع تعليمات محدودة لا تتضمن مهمة أو مكافأة أو نشاطًا مطلوبًا. استمرت التجربة 30 ساعة لكل وكيل، وخلالها تحولت المساحة الافتراضية إلى بيئة مفتوحة للاستكشاف.
تسلق الوكلاء التلال وبنوا أبراجًا من المكعبات ورسموا أشكالًا وجربوا خصائص الفيزياء داخل العالم، دون أن يحدد الباحثون ألعابًا بعينها. حاول أحد الوكلاء الوصول إلى قمة مرتفعة، ثم غير خطته بعد الفشل واستخدم صخرة ومكعبات ليصنع طريقًا يصل به إلى المكان.
استخدم وكيل آخر حلقة ذهبية كهدف للرمي ثم كسلة، قبل أن يكتشف طريقة للمرور عبرها مستفيدًا من آلية إعادة الظهور داخل البيئة. يعكس هذا السلوك قدرة الوكيل على تحويل العناصر المتاحة إلى تحديات جديدة، ثم تعديل خطته عندما لا تمنحه المحاولة الأولى النتيجة التي يريدها.
كشفت التجربة كذلك معرفة لم يضعها المصممون بصورة مباشرة، بعدما اكتشف 6 من أصل 13 وكيلًا أن القفز قبل إفلات المكعب يسمح برميه لمسافة أطول. يجعل ذلك سلوك وكلاء نموذج Claude خارج المسارات المتوقعة موضوعًا مهمًا عند تصميم أنظمة تعمل باستقلال.
بعد مرحلة الاستكشاف، منح الباحثون الوكلاء تحديات محددة وقارنوا نتائجهم بوكلاء مماثلين لم يدخلوا الجزيرة سابقًا. حققت المجموعة التي قضت 30 ساعة في الاستكشاف نتائج جيدة بصورة عامة، ما دفع الفريق إلى طرح اللعب كوسيلة تدريب محتملة تسمح للنظام بتجميع معرفة عملية قبل تكليفه بمهمة واضحة.
يرى الباحثون أن النتيجة قد تفتح مسارًا مختلفًا لتدريب الوكلاء، لأن تطوير الأنظمة الحالية يعتمد عادة على تحديد المهمة ومعيار النجاح مسبقًا، بينما تسمح بيئة الاستكشاف للنظام باختيار ما يجذب انتباهه وبناء سجل من الخبرات قبل ظهور الهدف الفعلي الذي سيطلب منه تحقيقه.
قد تحمل الفكرة قيمة خاصة في الروبوتات، حيث يحتاج الوكيل إلى فهم خصائص العالم المحيط قبل تنفيذ تعليمات طويلة أو التعامل مع موقف لم يظهر في بيانات التدريب. يقترب هذا التصور من فكرة الذكاء الاصطناعي المنفذ، الذي يعتمد على التخطيط والتصرف من دون توجيه بشري مستمر.
مع ذلك، لا تثبت التجربة أن نموذج Claude Opus 4.7 كان يلعب بالمعنى البشري، إذ تضمنت التعليمات الأساسية ملفًا يصف وكيل Eko بأنه فضولي بطبيعته، وهو عنصر قد يكون وجه سلوكه نحو التجربة والاستكشاف. يظل تفسير هذا السلوك بحاجة إلى حذر قبل ربطه بدافع داخلي يشبه ما يحدث لدى البشر.
تكتسب الدراسة دلالة إضافية مع انتقال الوكلاء إلى أدوات عملية مثل تطبيق Claude Duet من شركة أنثروبيك، ومع توسع منصات NVIDIA لضبط وكلاء الذكاء الاصطناعي. يجعل هذا المسار فهم ما يتعلمه الوكيل خلال الاستكشاف جزءًا من مسألة الأمان نفسها، خصوصًا قبل منحه صلاحيات داخل أنظمة حقيقية.
من وجهة نظري، أرى أن قيمة التجربة لا تكمن في تشبيه الوكلاء بالبشر أو اعتبار سلوكهم دليلًا على وعي ناشئ، وإنما في إظهار أن الوقت الذي يقضيه النظام من دون هدف مباشر قد ينتج معرفة مفيدة لاحقًا. إذا تكررت النتيجة في بيئات مختلفة ومع نماذج متعددة، فقد يصبح الاستكشاف المنظم جزءًا من تدريب الوكلاء داخل بيئات آمنة يمكن مراقبتها.